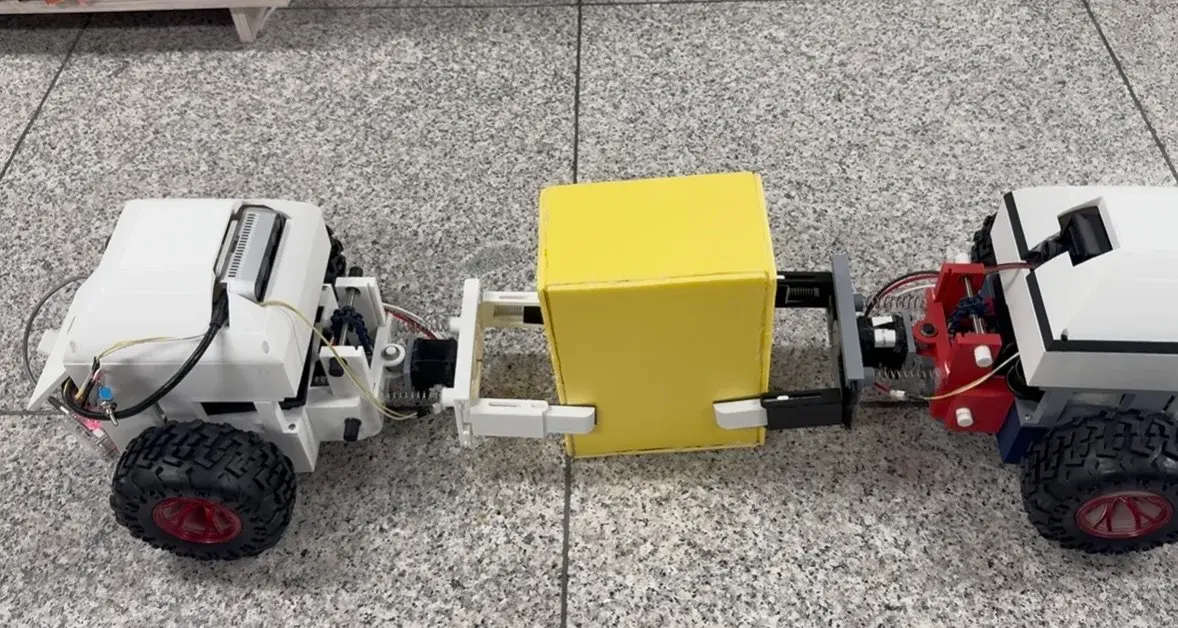
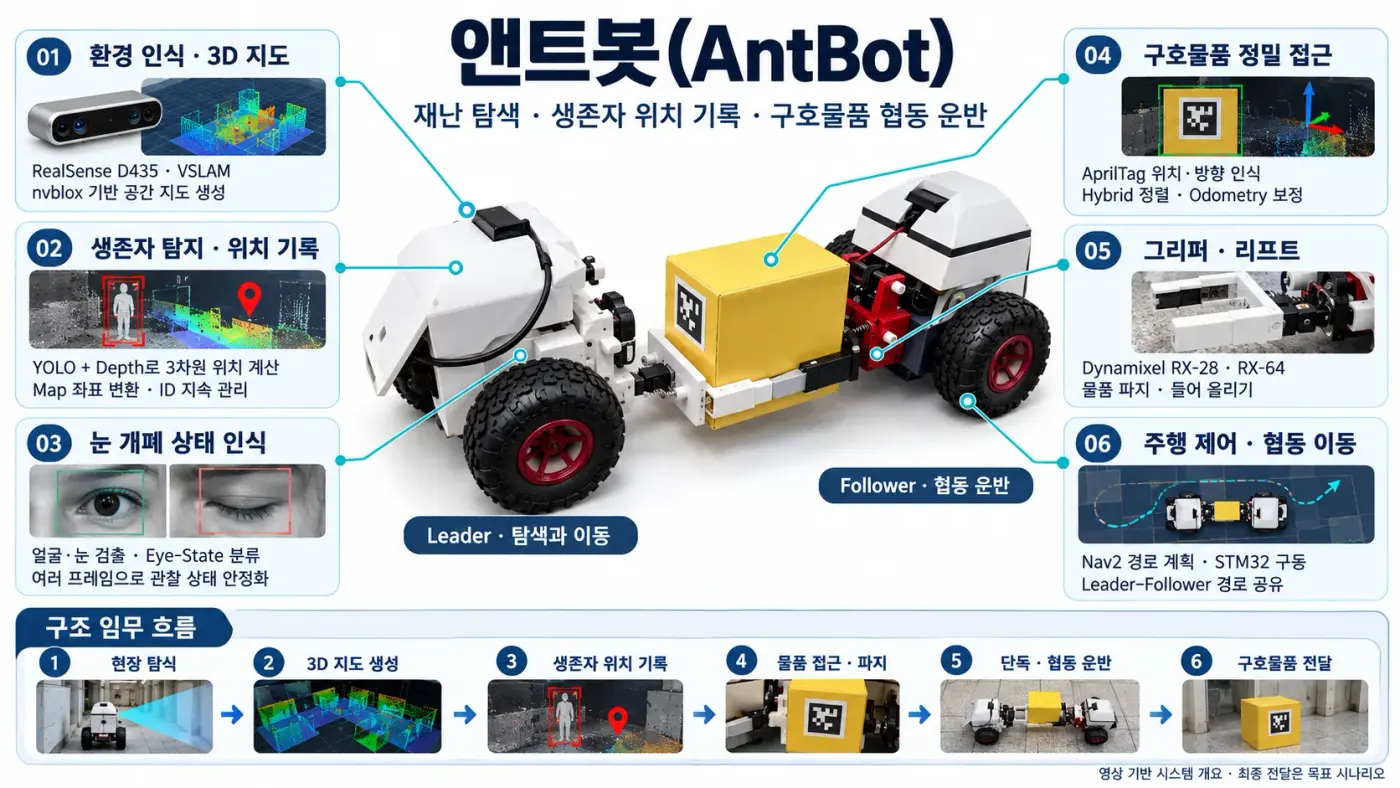
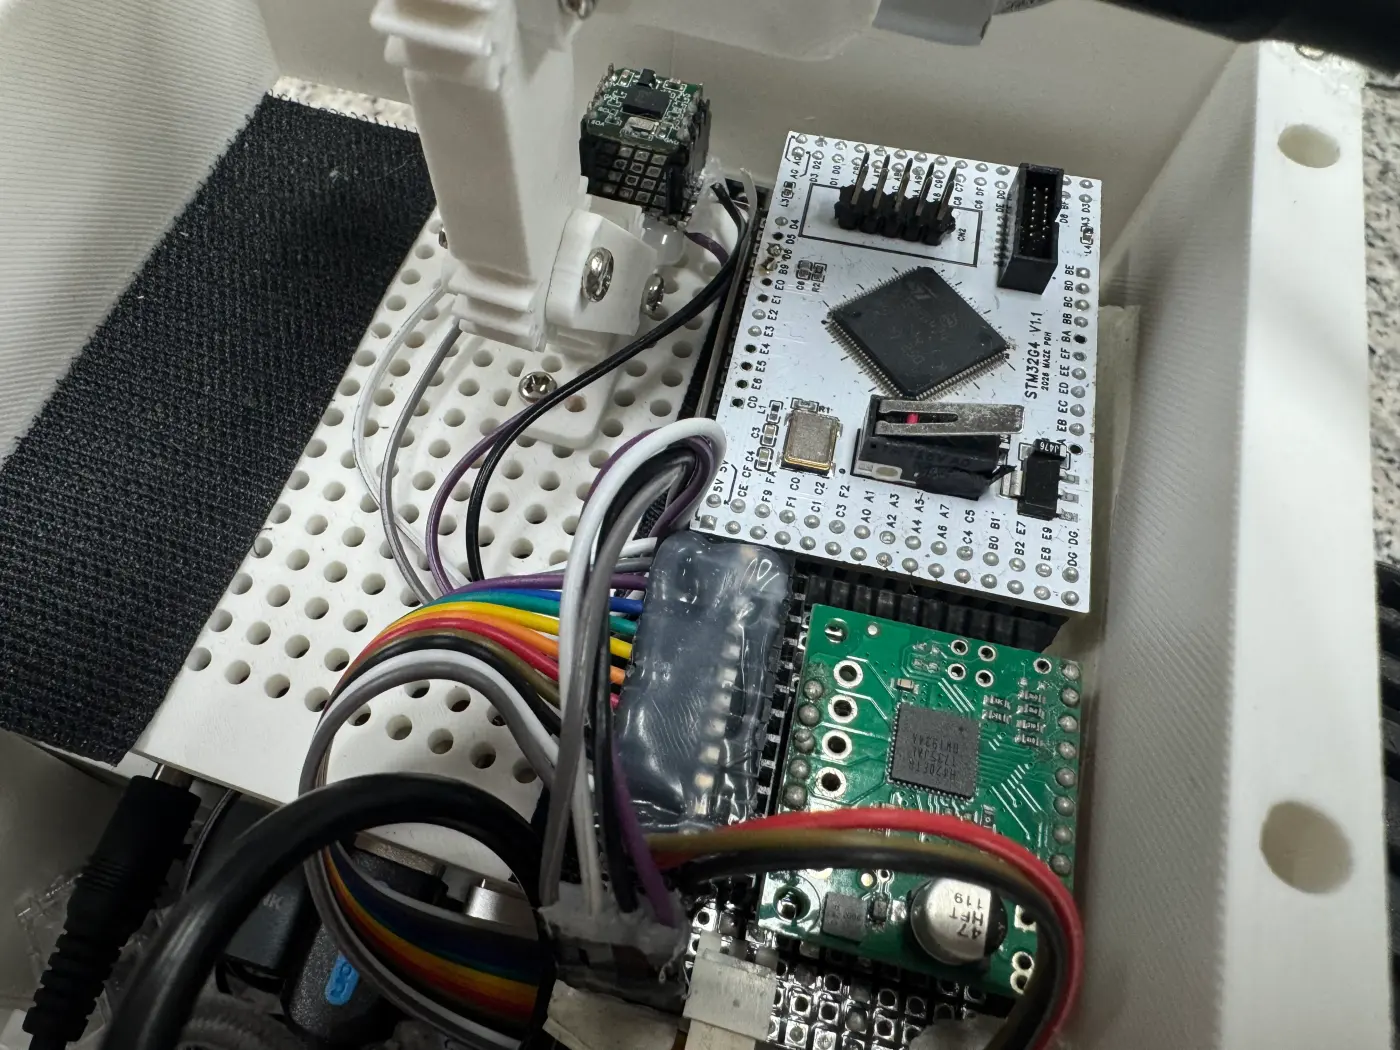
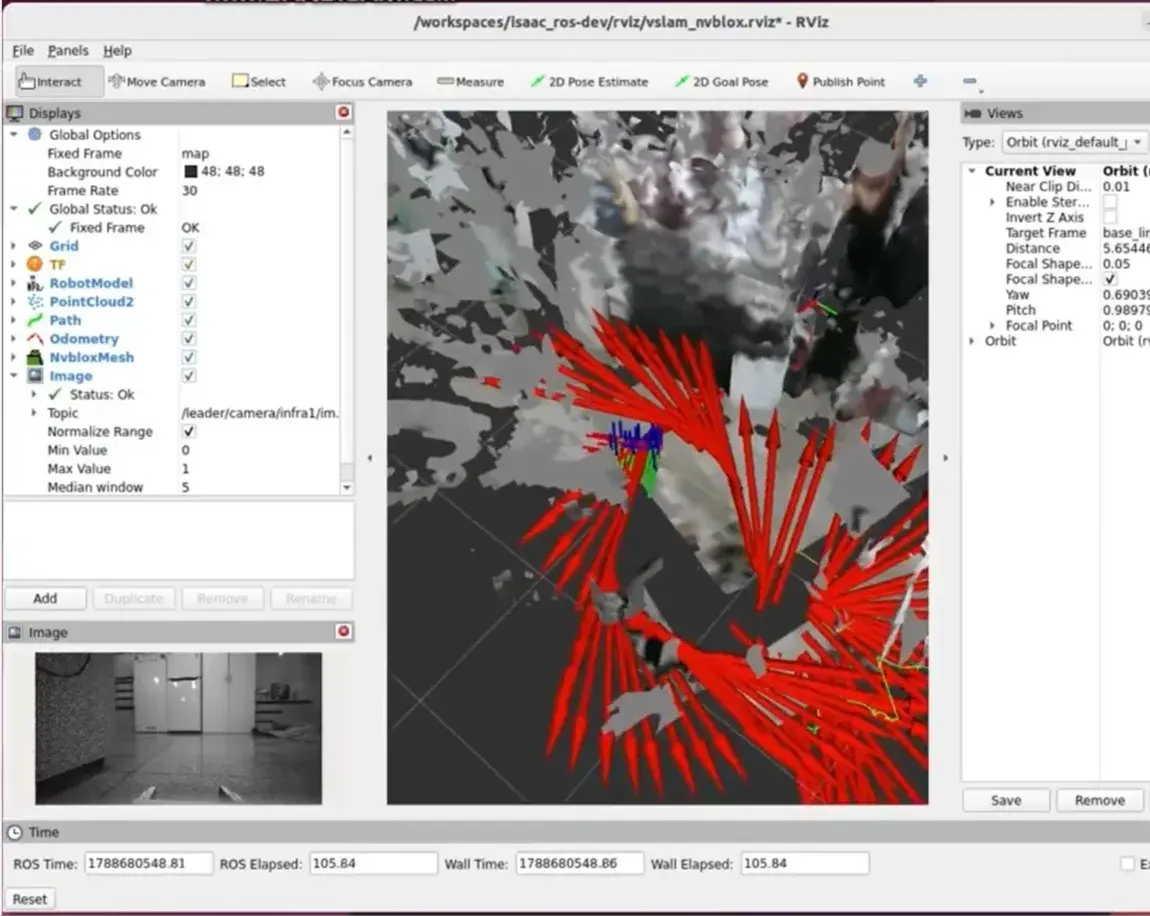
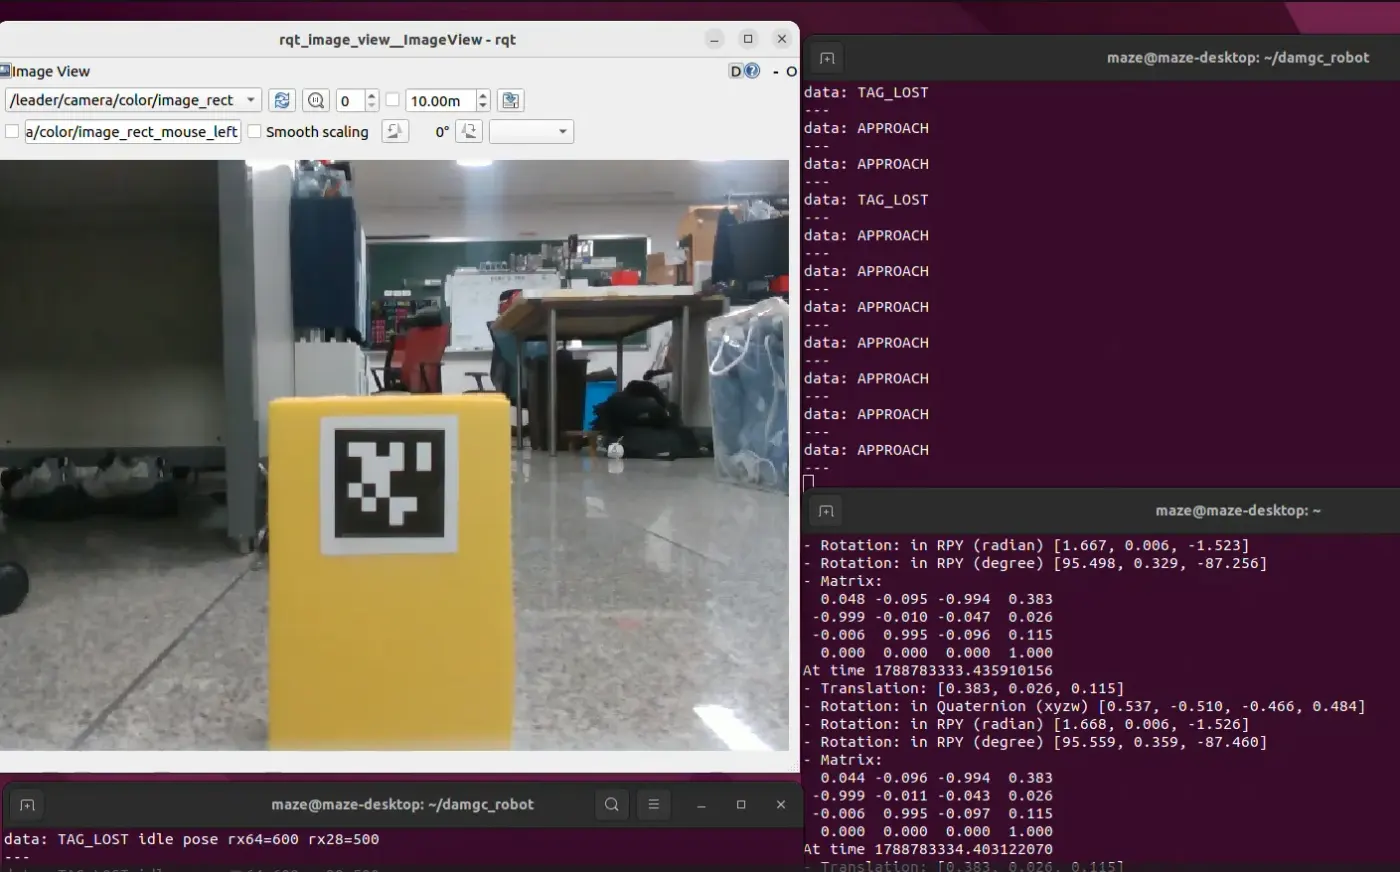
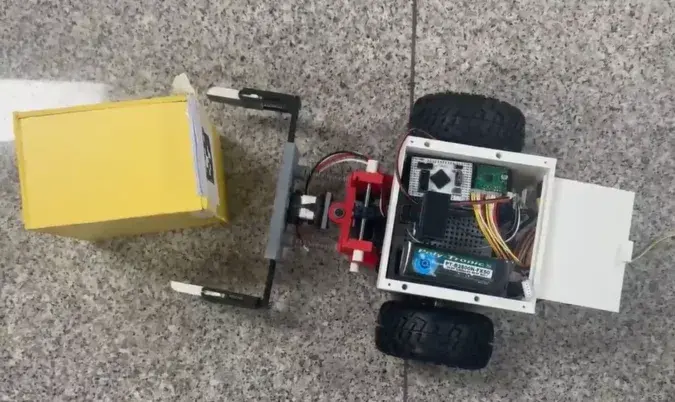
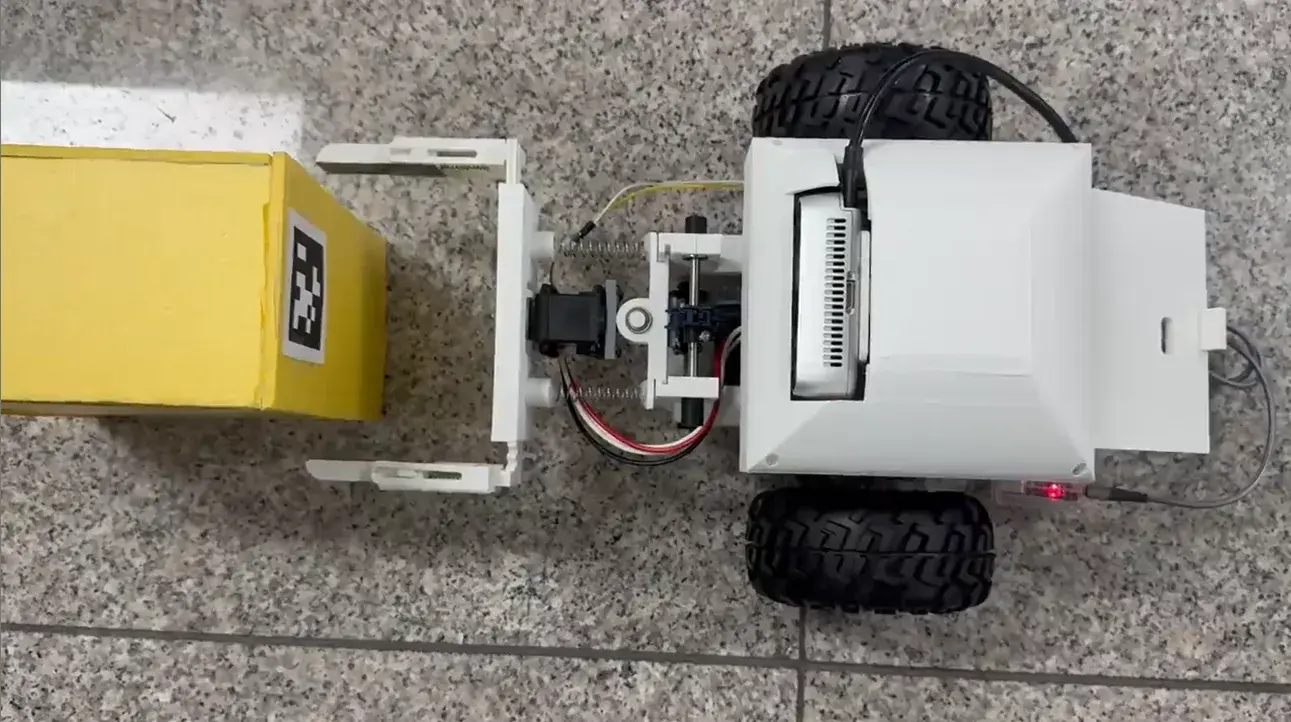
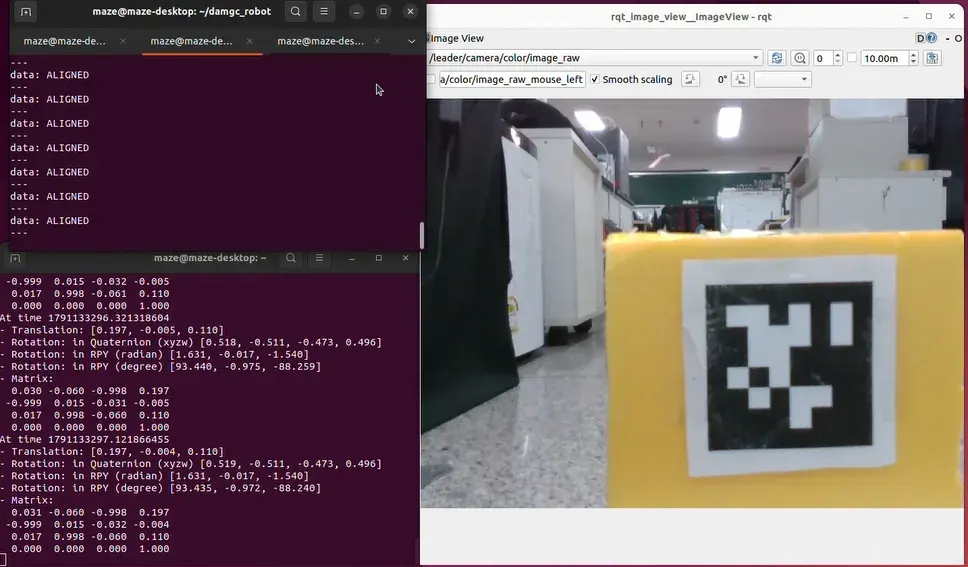
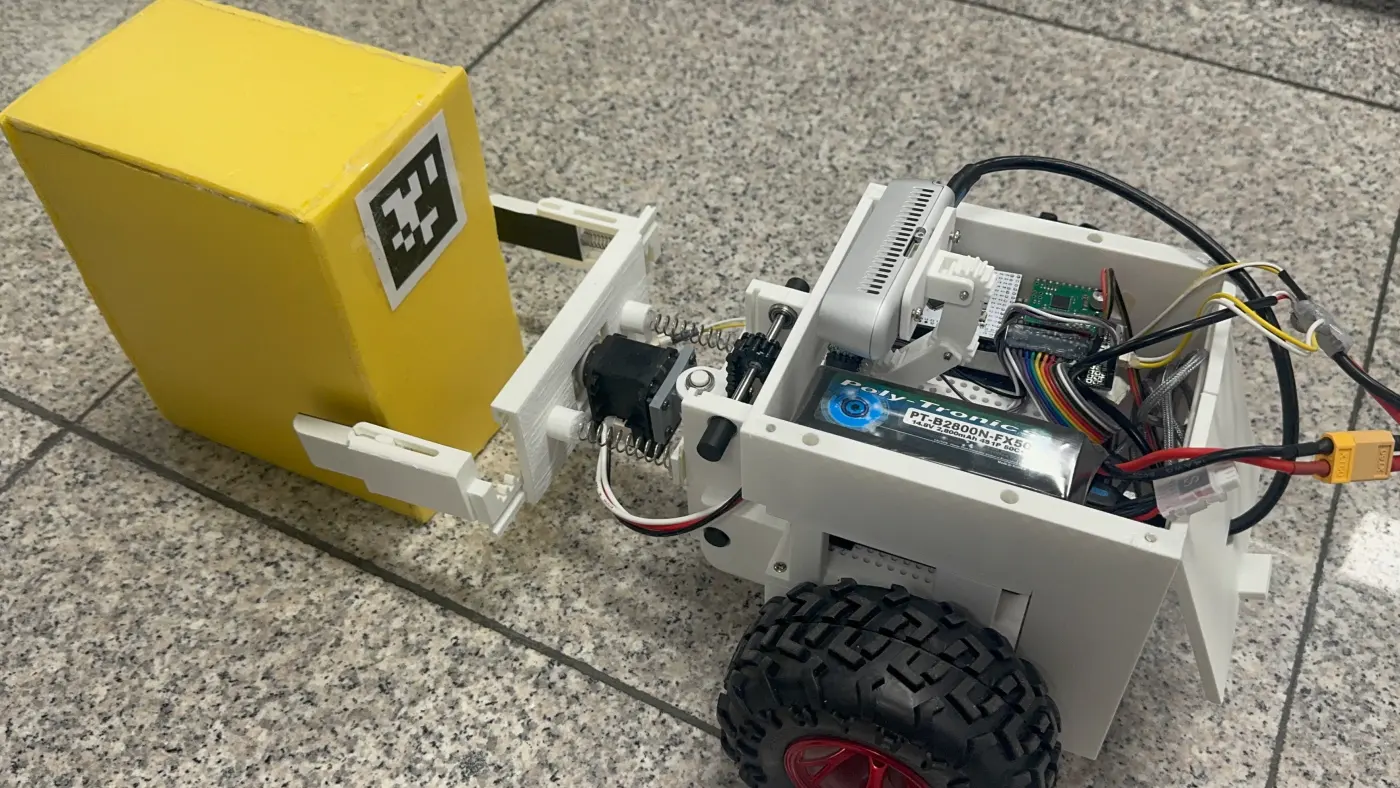
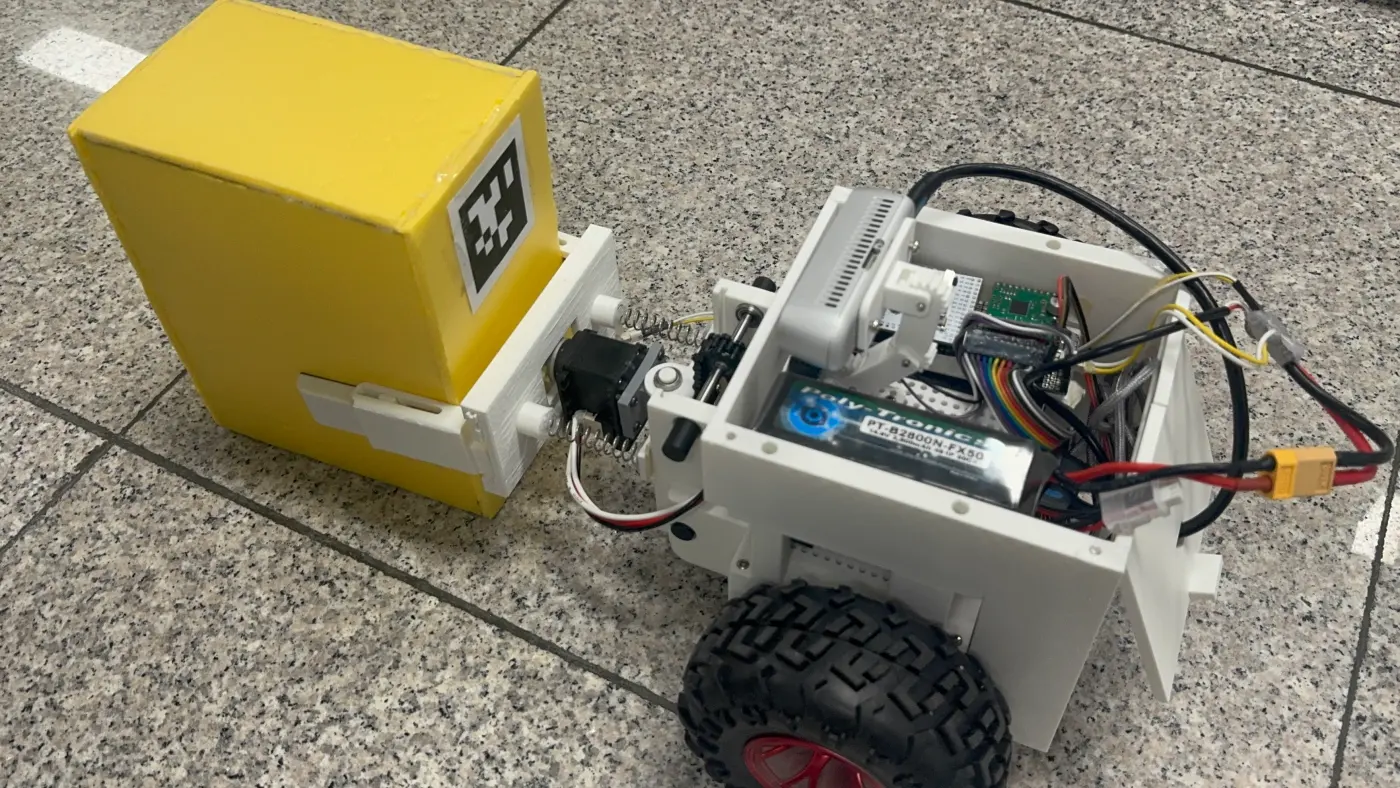
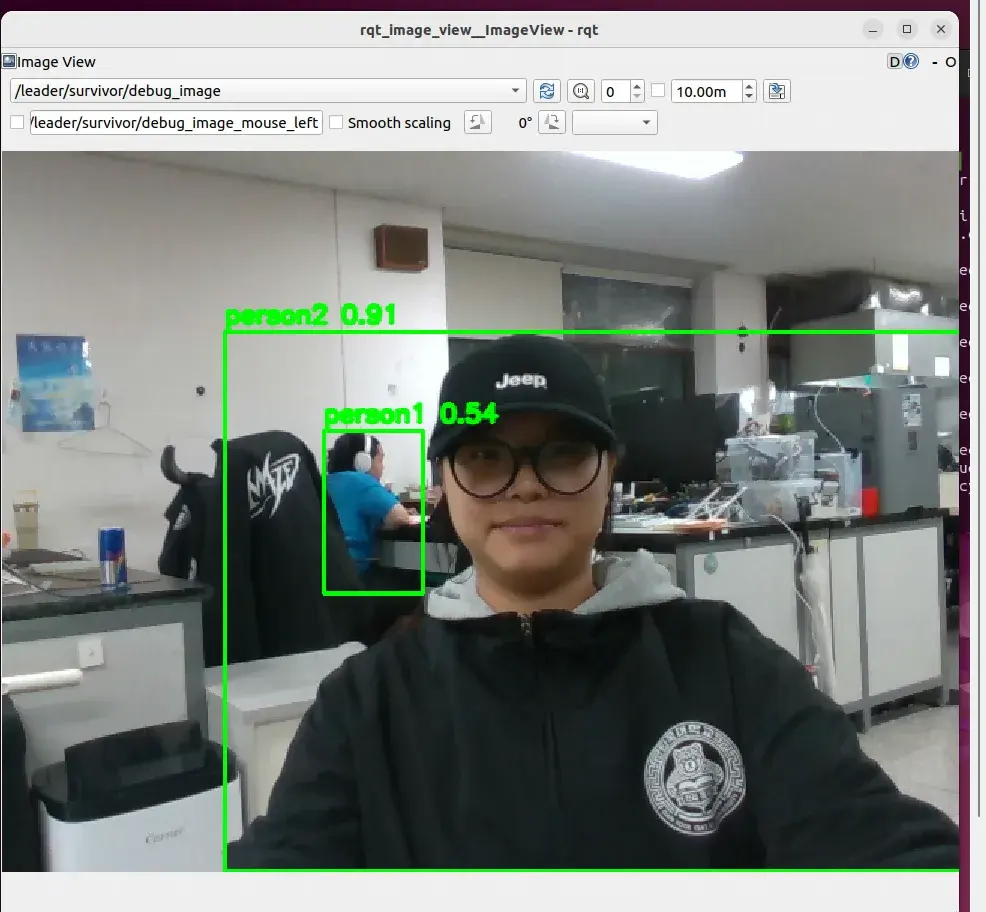
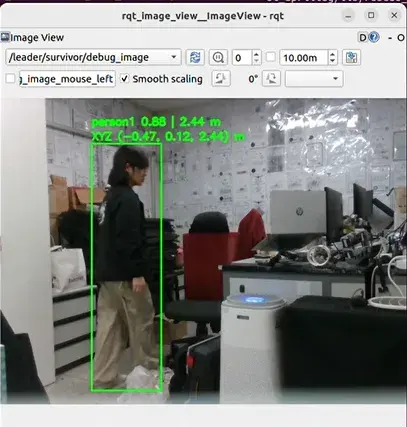
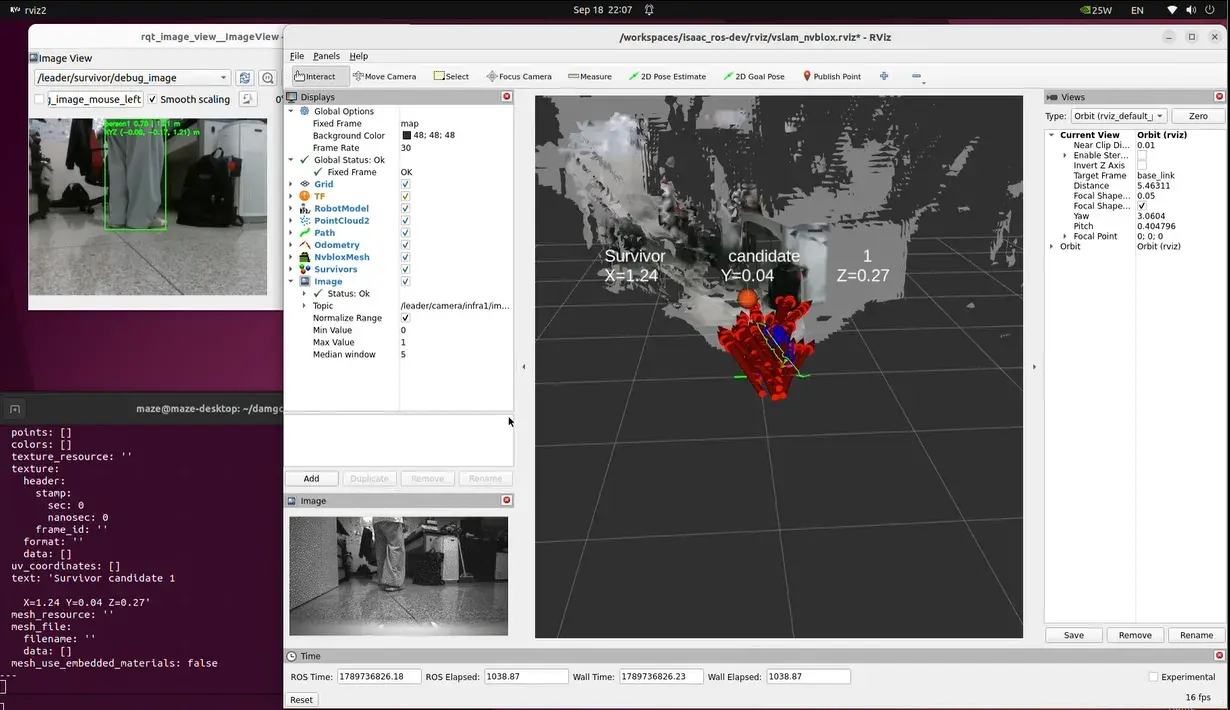
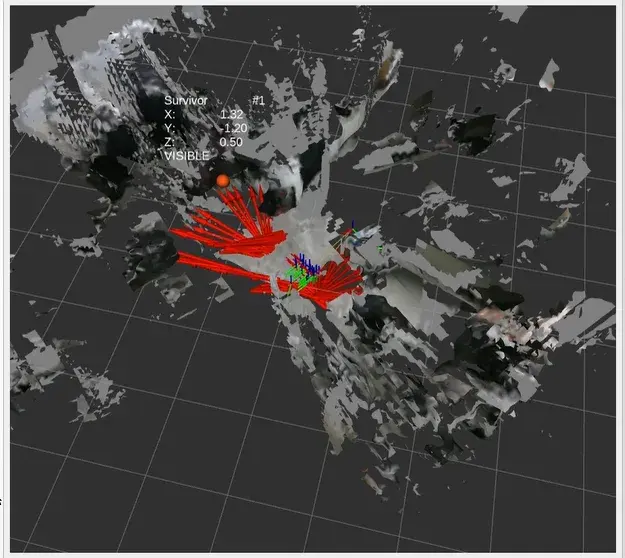
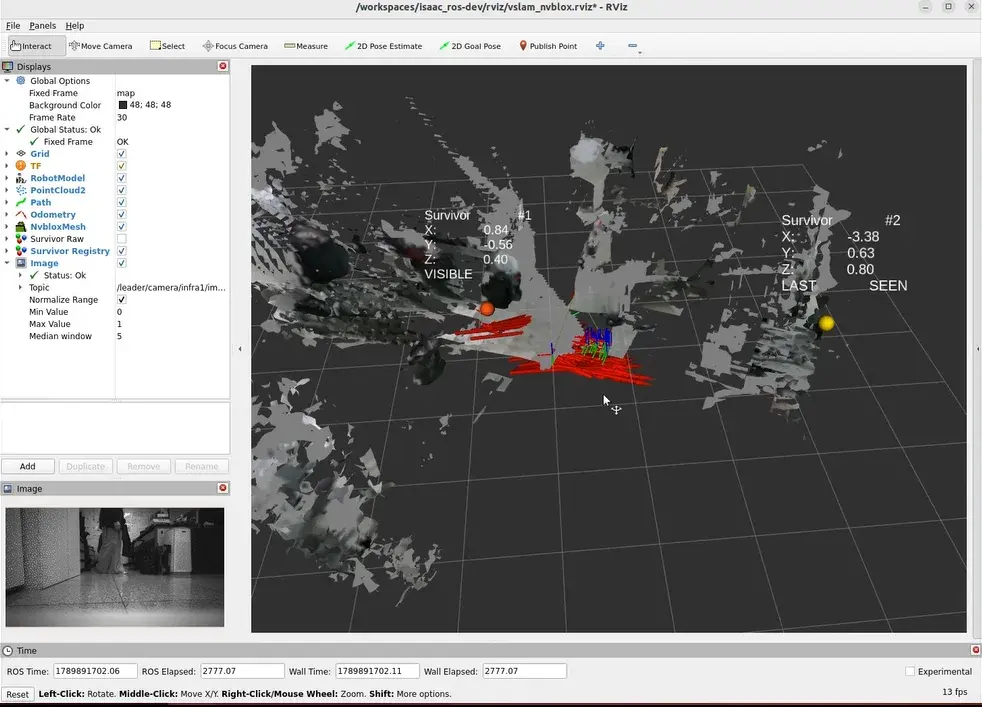
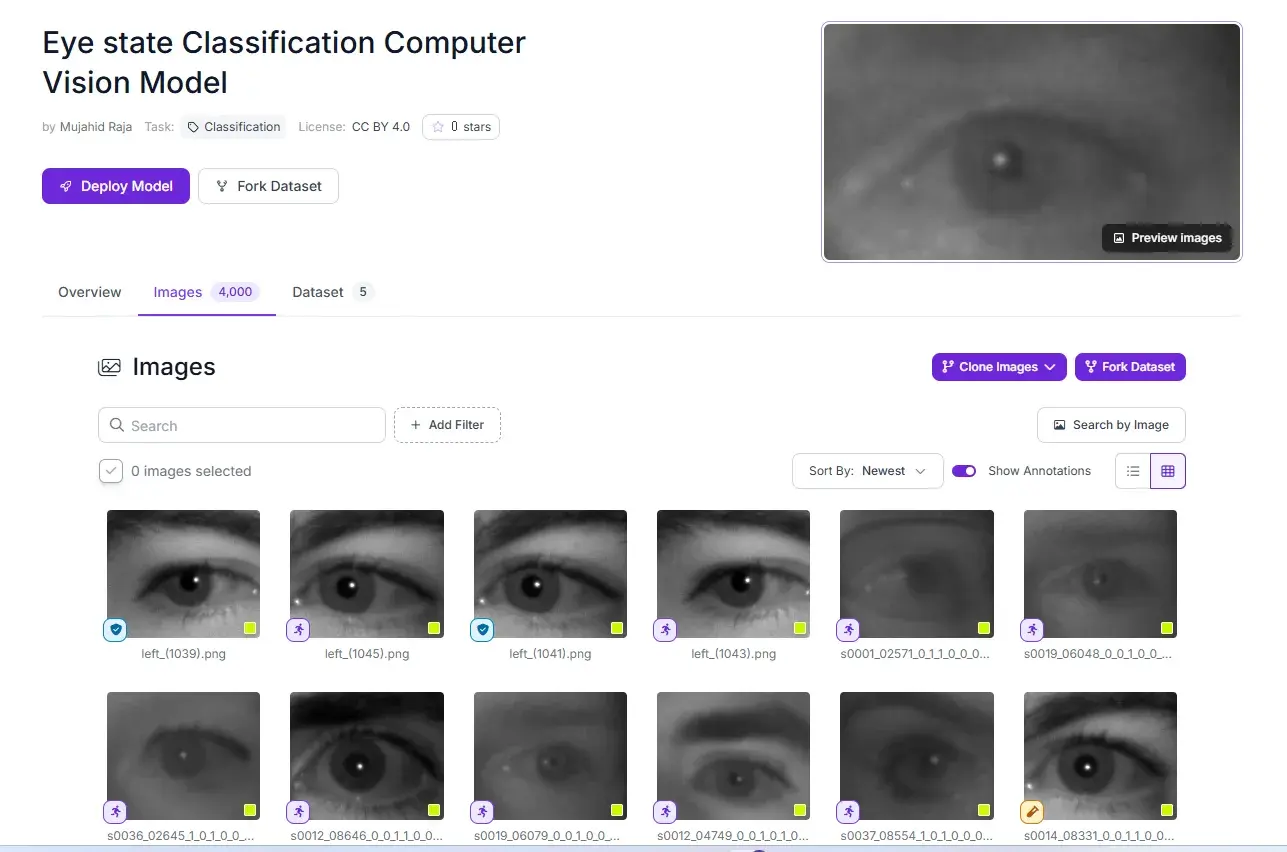
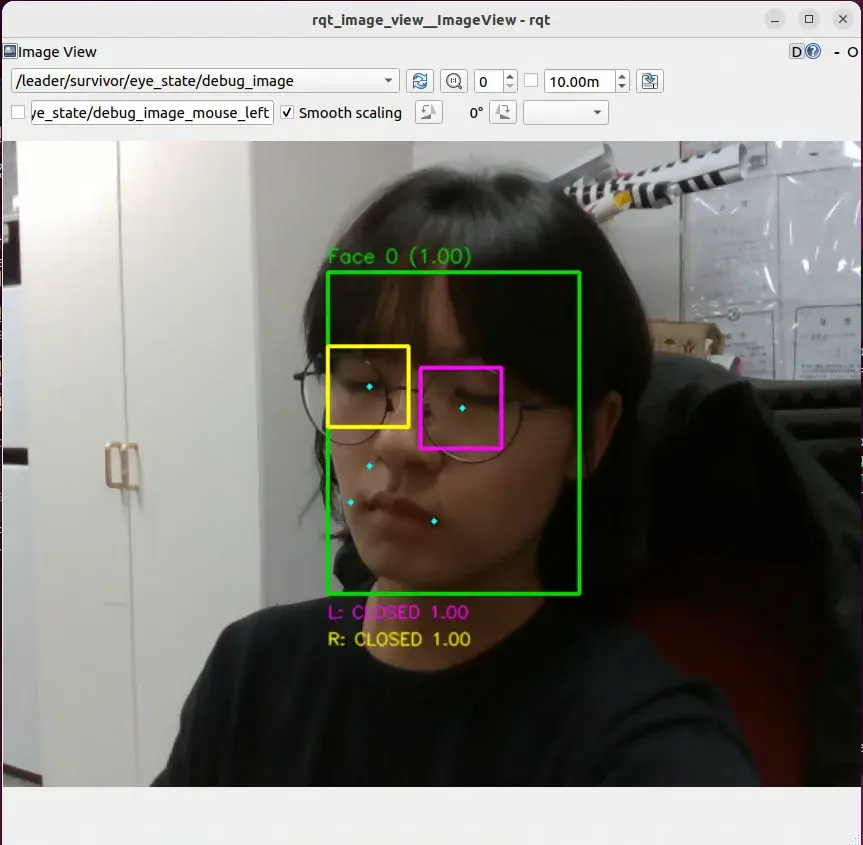
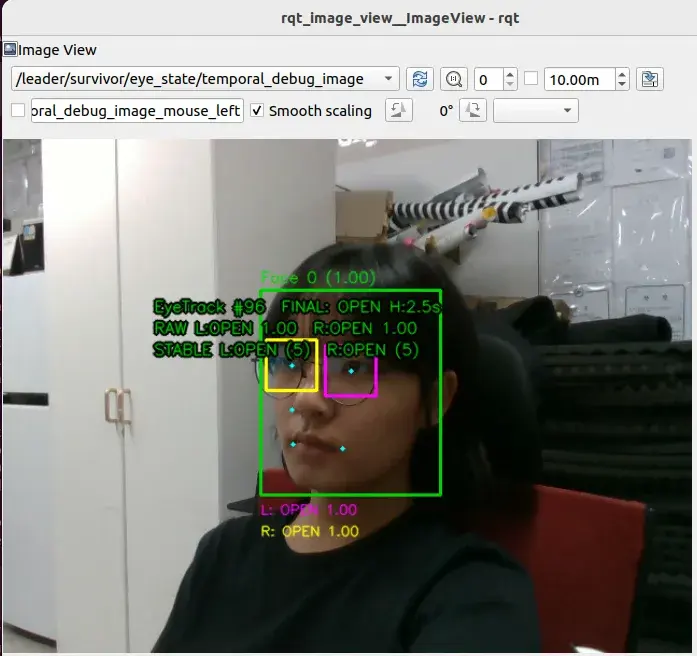
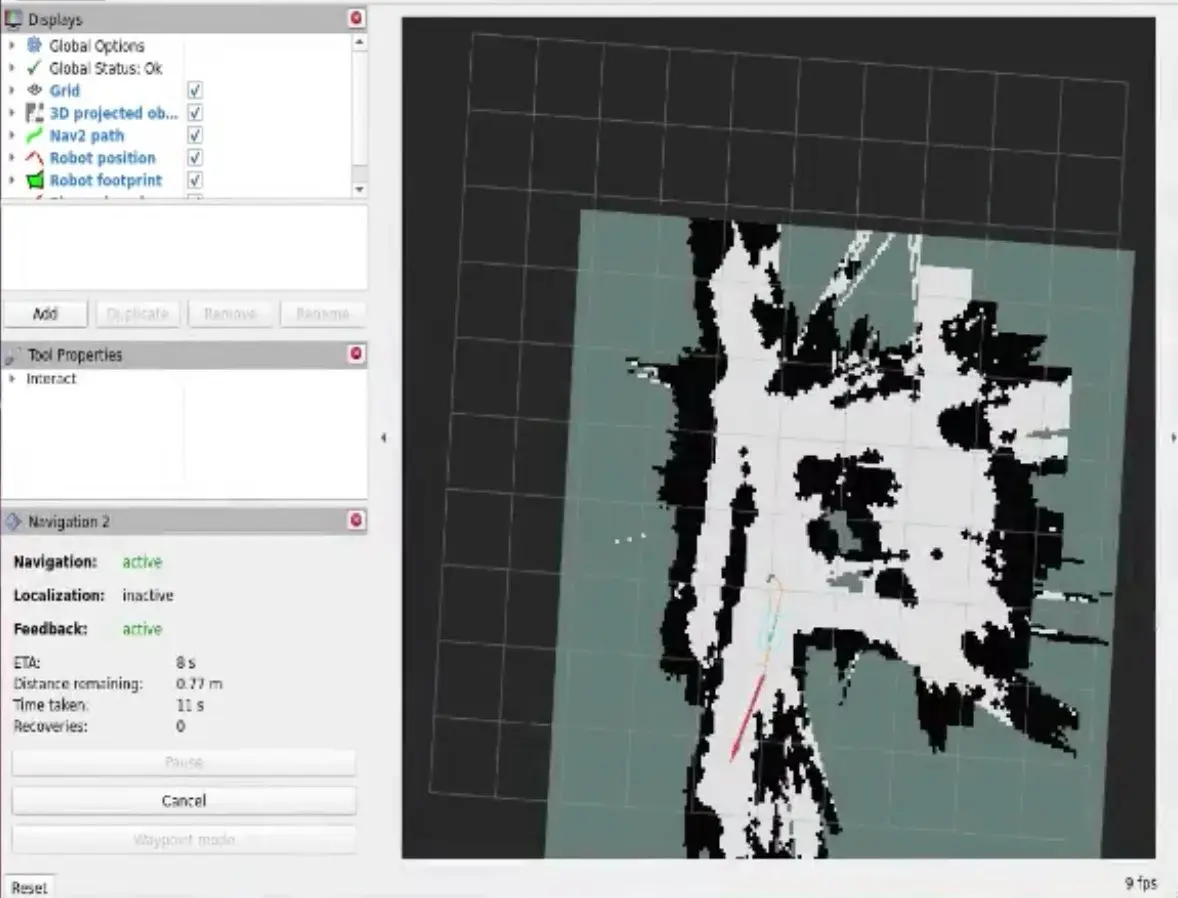
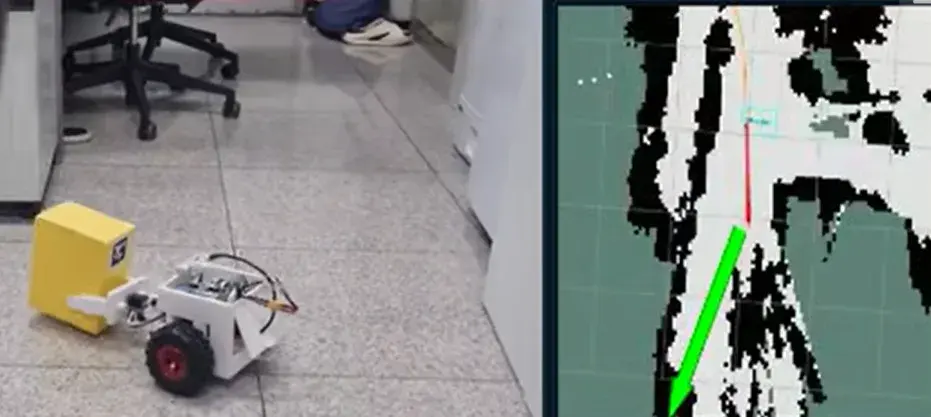
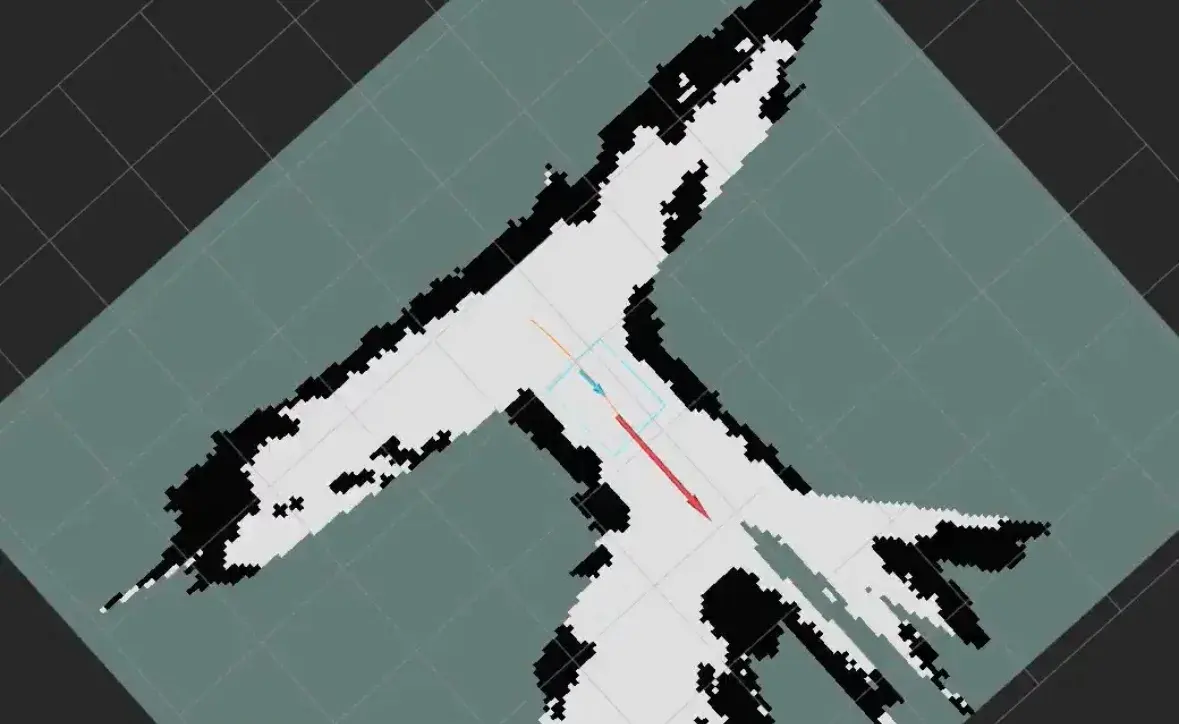
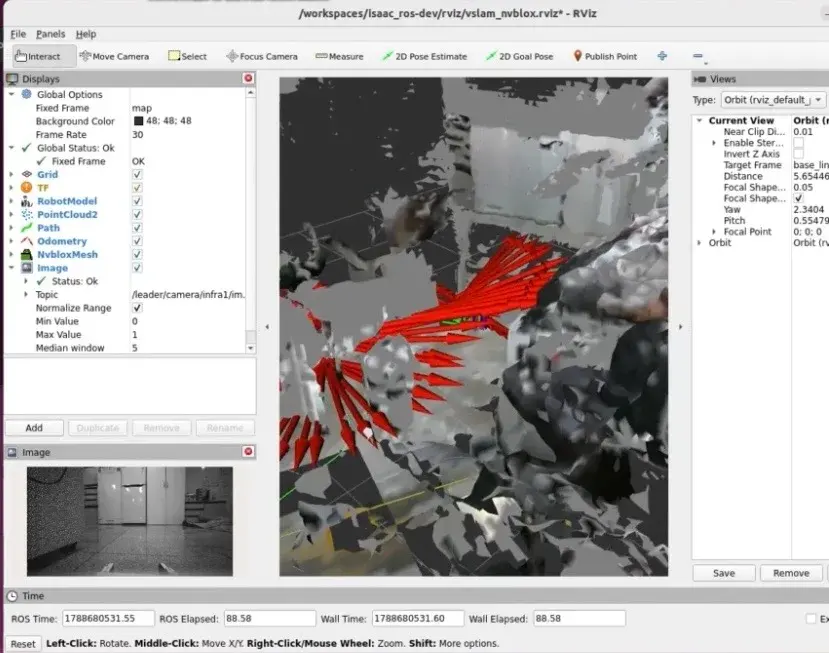
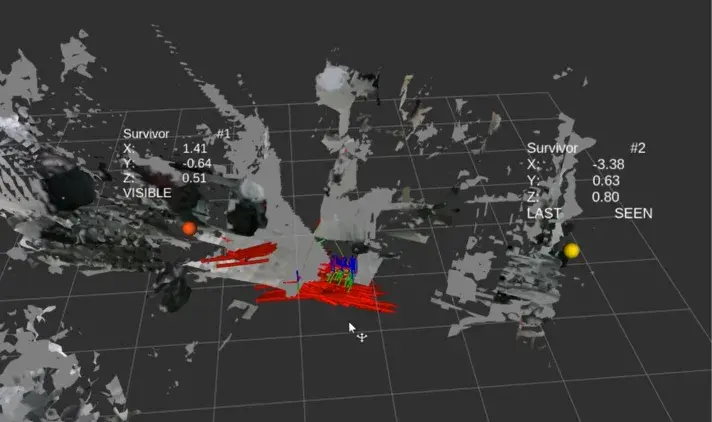
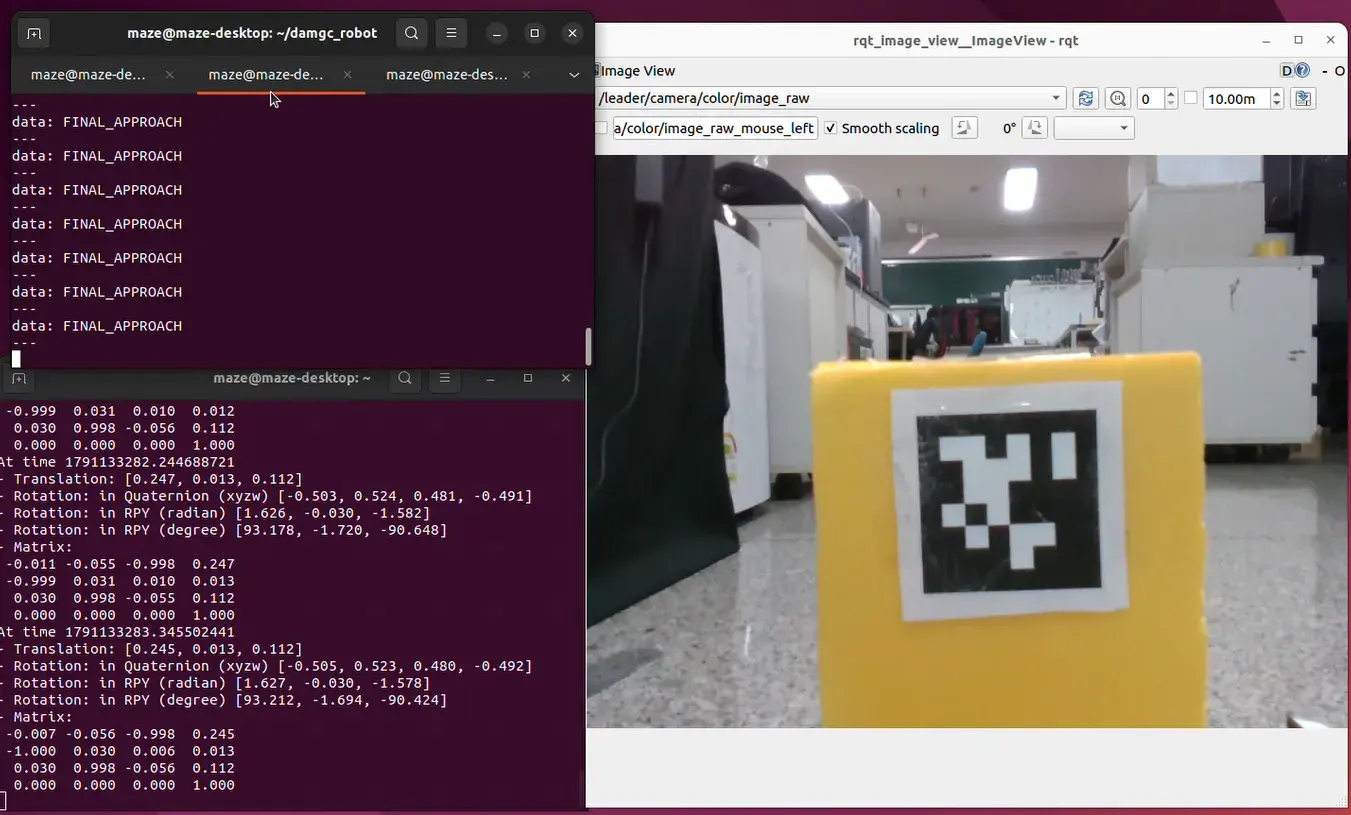
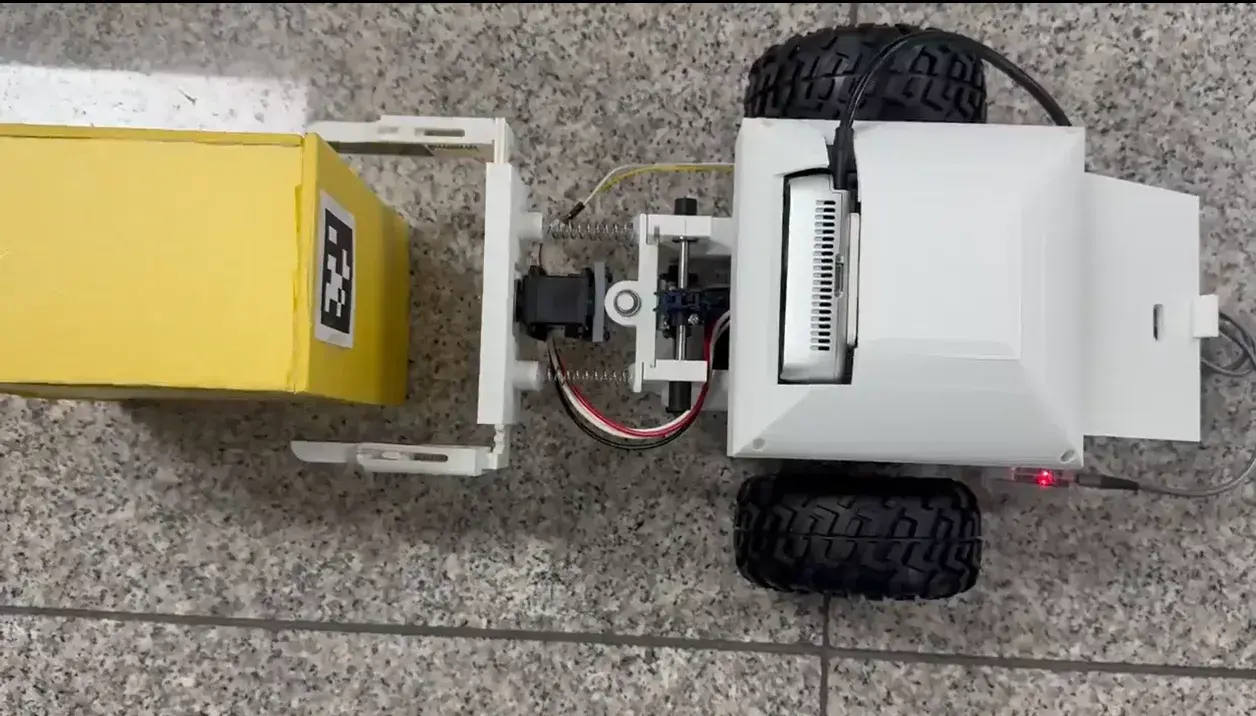
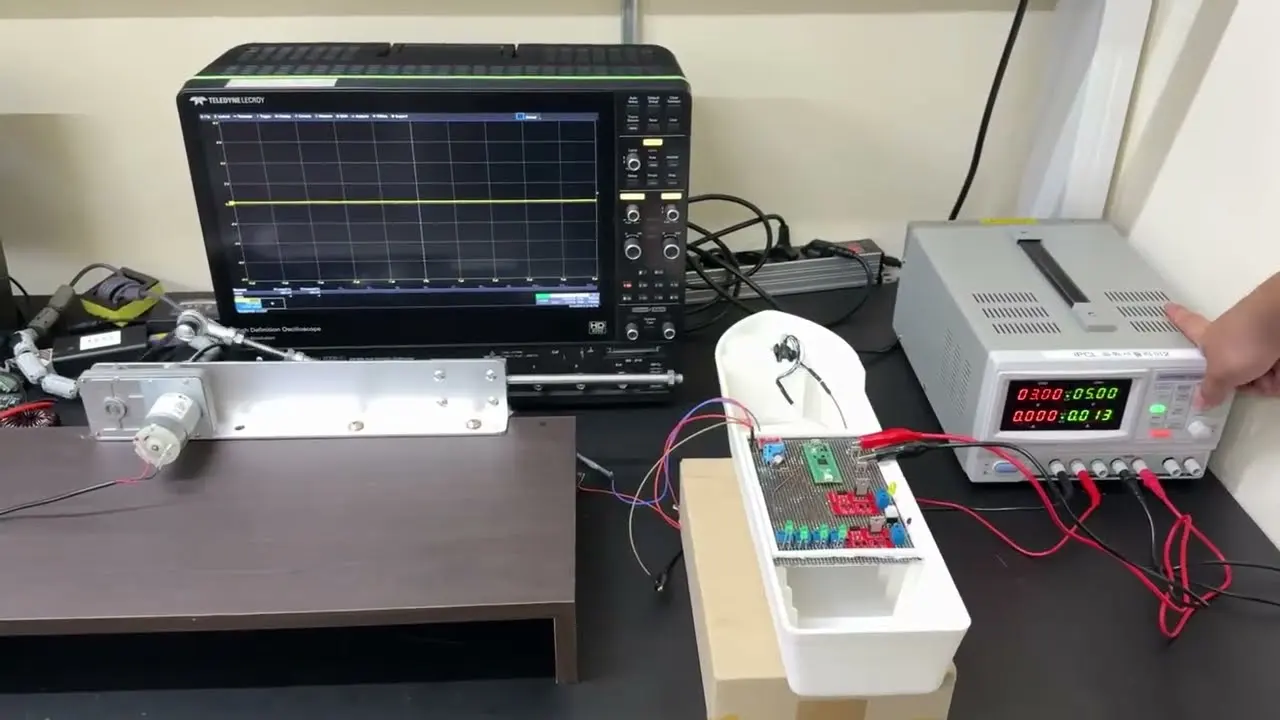
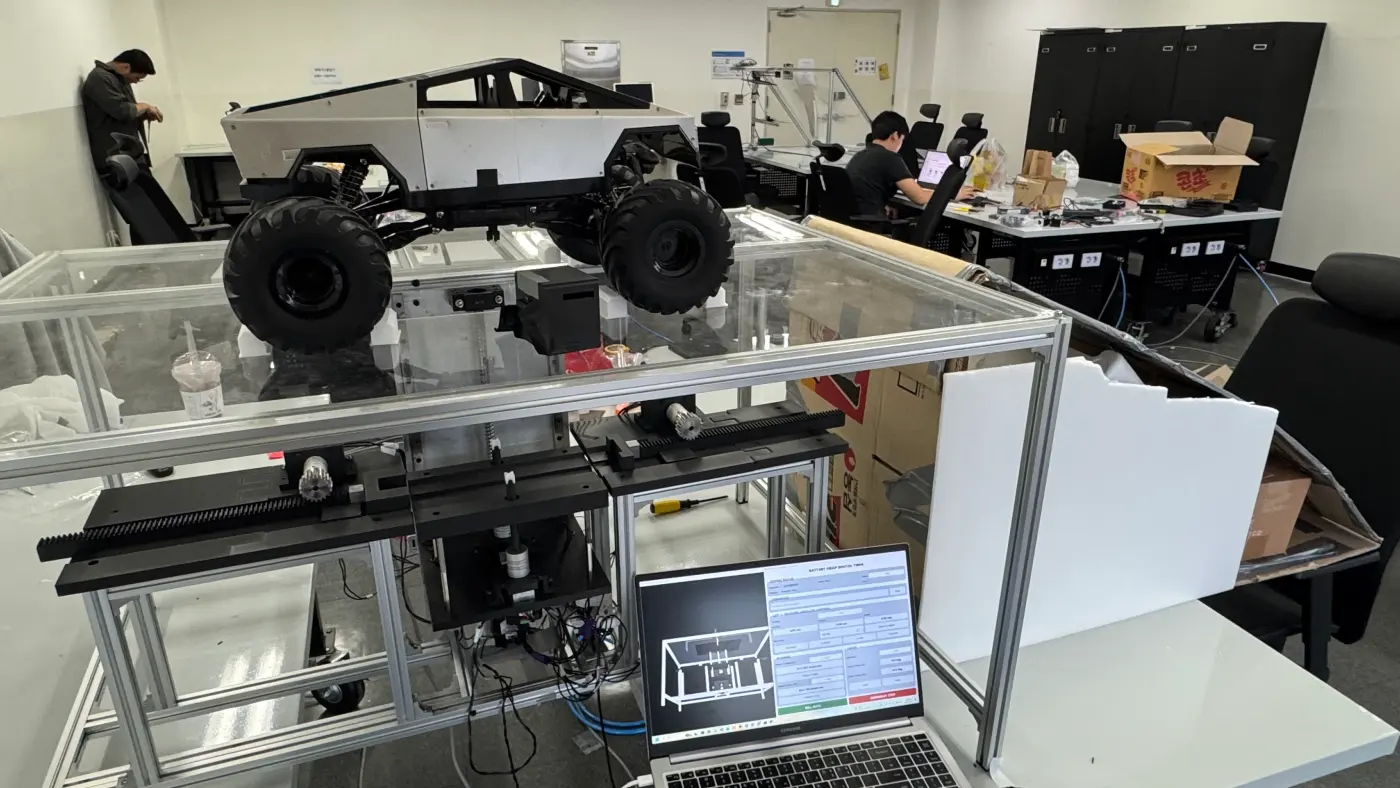
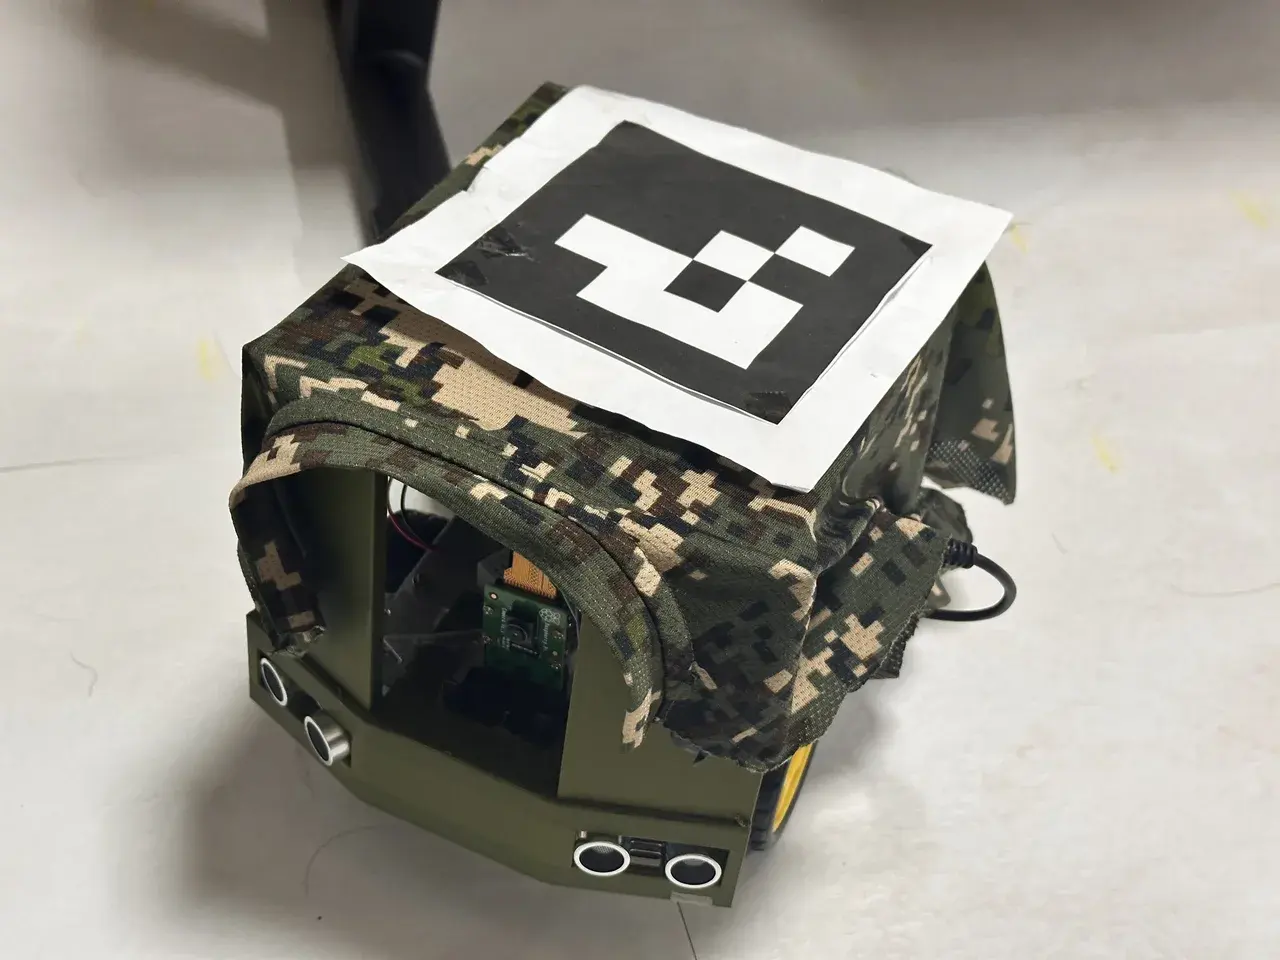
시연 영상ROS 2 DDS 기반 Leader-Follower 협동 제어 통신 구조 구축프로젝트 개요STM32 기반 모터 제어 및 Jetson ROS 2 시스템 연동RealSense D435 기반 Visual SLAM 및 실시간 3D 환경 지도 생성AprilTag 기반 구호물품 인식 및 기본 자동 접근 구현Tag 중심 정렬의 한계 개선 및 물품 정면 접근 알고리즘 개발Tag 시야 이탈 문제 해결을 위한 Hybrid 정밀 접근 알고리즘 개발좌우 진동 및 Tag 시야 이탈 방지를 위한 정렬 안정화근거리 AprilTag 인식 한계와 실제 파지 거리 보정을 위한 Odometry 기반 최종 접근 구현AprilTag 자동 접근과 Dynamixel 그리퍼, 리프트 통합YOLO 기반 생존자 실시간 인식 구현Depth 정보를 이용한 생존자 거리 및 3차원 위치 계산생존자 3차원 위치의 Map 좌표 변환 및 RViz 시각화다중 생존자 구분 및 이동과 시야 이탈에 대응하는 Persistent Tracking 구현오검출 억제 및 생존자 상태 시각화, 파이프라인 통합생존자 의식 상태 판단을 위한 Eye-State AI 분류 모델 개발RealSense D435 기반 얼굴과 눈 자동 검출 및 실시간 Eye-State 인식여러 프레임을 이용한 Eye-State 시간 기반 안정화VSLAM 과 nvblox 기반 Nav2 자율주행 시스템 통합 및 경로 생성 검증로봇 자체 구조물의 장애물 인식 문제 분석 및 Depth Self-Filter 적용Self-Filter 및 Footprint 적용 후 Nav2 실물 자율주행 검증물체 결합 구조를 고려한 Leader-Follower 협동 운반 경로 생성독립 Odometry 좌표 변환 및 Follower 역방향 경로 추종협동 주행 진행률 동기화 및 실제 Leader-Follower 협동 운반 구현3D 지도 체크포인트 저장 및 시스템 재시작 환경 구축개발 기록개발 기록개발 기록개발 기록